
软件人学机器人底层:CAN 总线、IMU 与传感器融合
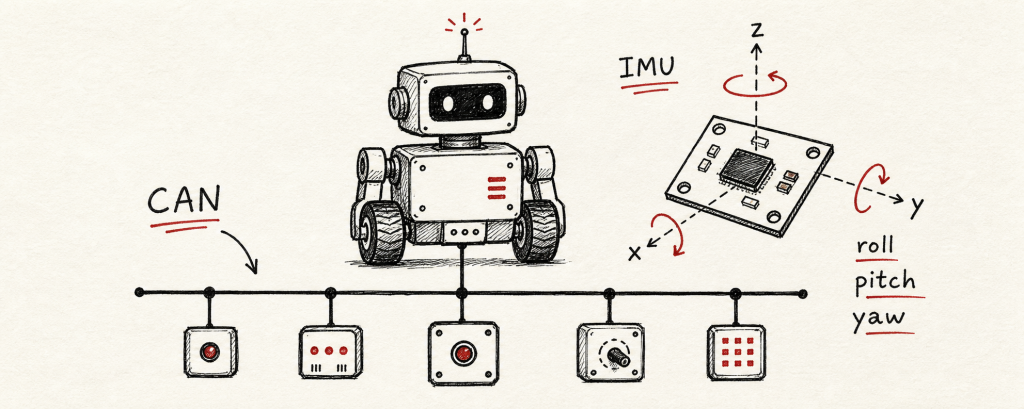
学完电机公式,我以为能读懂机器人代码了,结果卡在更底层的地方:一堆节点在 CAN 总线上收发报文,IMU 吐出加速度和角速度,然后一段融合算法把它们揉成一个姿态。每个词都认识,连起来不知道在干嘛。 后来我换了个角度想,一下就通了:这套东西就...



标签索引
这个标签下有 2 篇文章。按时间回看相关判断与实践记录。
标签精选
学完电机公式,我以为能读懂机器人代码了,结果卡在更底层的地方:一堆节点在 CAN 总线上收发报文,IMU 吐出加速度和角速度,然后一段融合算法把它们揉成一个姿态。每个词都认识,连起来不知道在干嘛。 后来我换了个角度想,一下就通了:这套东西就...
OVMS是一个开源的电动汽车远程信息处理系统,旨在打破厂商的数据壁垒。用户可通过手机App实时监控电量、温度及故障状态,并在发生异常时接收推送警报。该项目不仅支持远程控制充电与空调,更向开发者提供了完整的CAN总线工具和逆向工程套件,支持脚...
